第 44 回日本ロボット学会学術講演会(RSJ2026)で 3 件の発表を行いました
2026年9月1日から4日にかけて金沢大学で開催された 第44回 日本ロボット学会学術講演会(RSJ2026) において、当研究室および共同研究先から計3件の口頭発表を行いました。
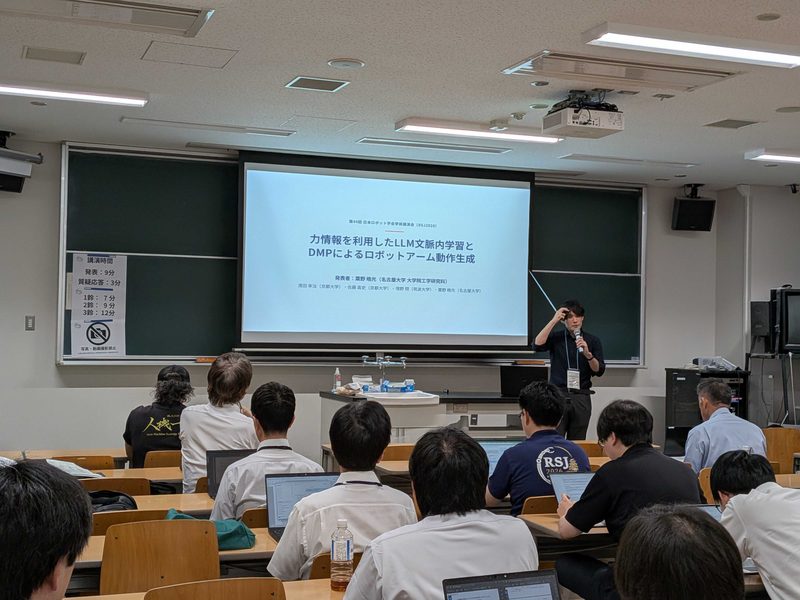
力情報を利用したLLM文脈内学習とDMPによるロボットアーム動作生成濱田 幸汰(京都大学)・佐藤 高史(京都大学)・境野 翔(筑波大学)・粟野 皓光(名古屋大学) 3G3-05
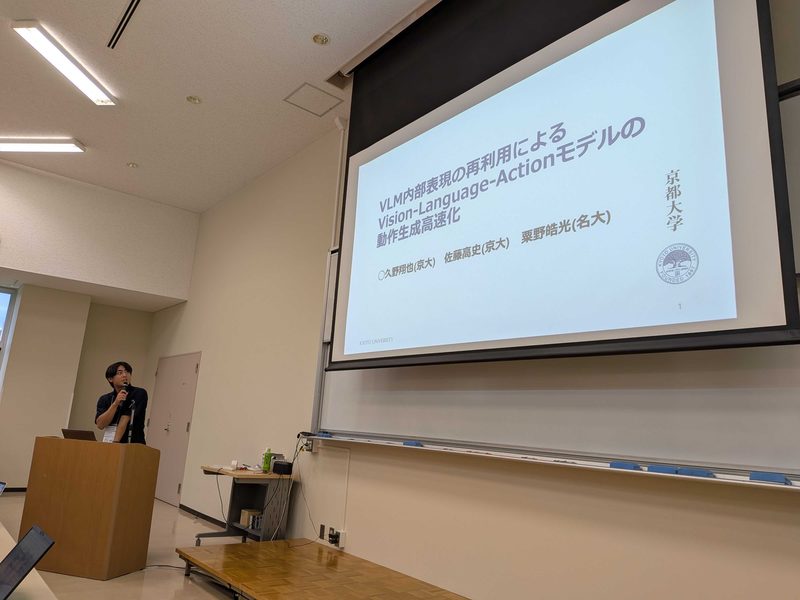
VLM内部表現の再利用によるVision-Language-Actionモデルの動作生成高速化久野 翔也(京都大学)・佐藤 高史(京都大学)・粟野 皓光(名古屋大学) 3B4-03
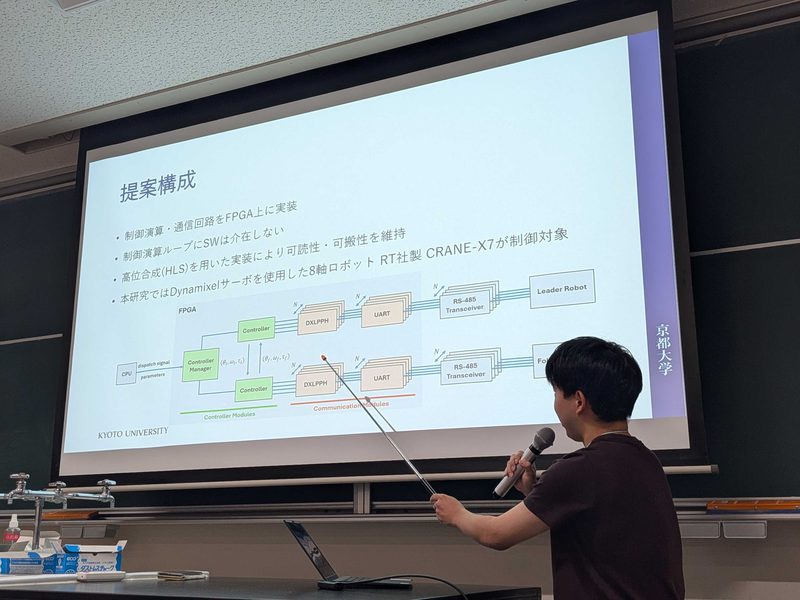
FPGAを用いた低コスト多関節ロボット向け低遅延バイラテラル制御システムの構築清林 義生(京都大学)・佐藤 高史(京都大学)・粟野 皓光(名古屋大学) 3G4-03