Awano Lab / Research

Research

研究内容

私たちは、LSI 設計・ロボティクス・コンピューティングの 3 軸を融合させ、「身体性を持つ計算知能」の実現を目指します。回路から学習アルゴリズム、そして実世界で動くロボットまで、一気通貫で研究しています。

01

AI for Circuits

LLM による集積回路設計の自動化

従来の集積回路設計は、高度な専門知識を持つ設計者が多大な時間をかけてコード(HDL)を記述し、検証を行ってきました。本研究室では、大規模言語モデル(LLM)を回路設計プロセスに導入し、自然言語による仕様記述から、Verilog コードの自動生成、さらにはレイアウト設計(GDSII 生成)までを自動化する新しい EDA(設計自動化)フローを構築します。

  • Generative AI for EDA
  • LLM
  • 自動回路合成 / Auto Synthesis
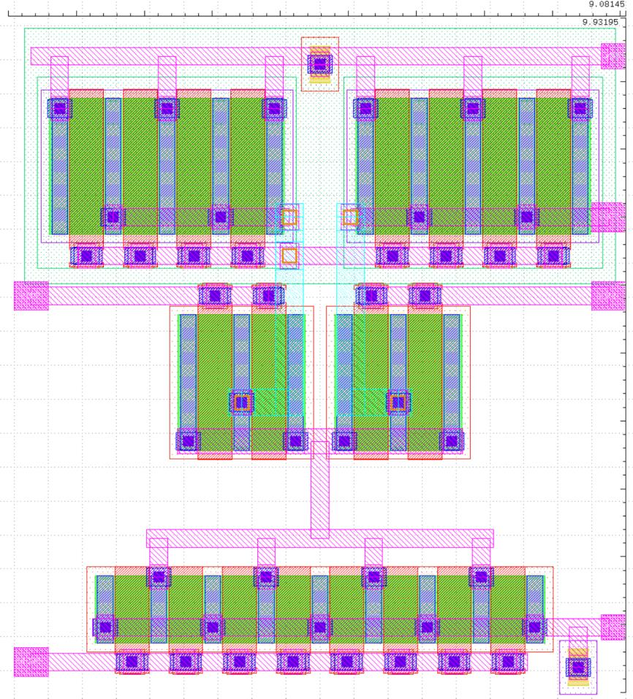
LLM が生成した 5T-OPAMP のレイアウト

取り組んでいる技術

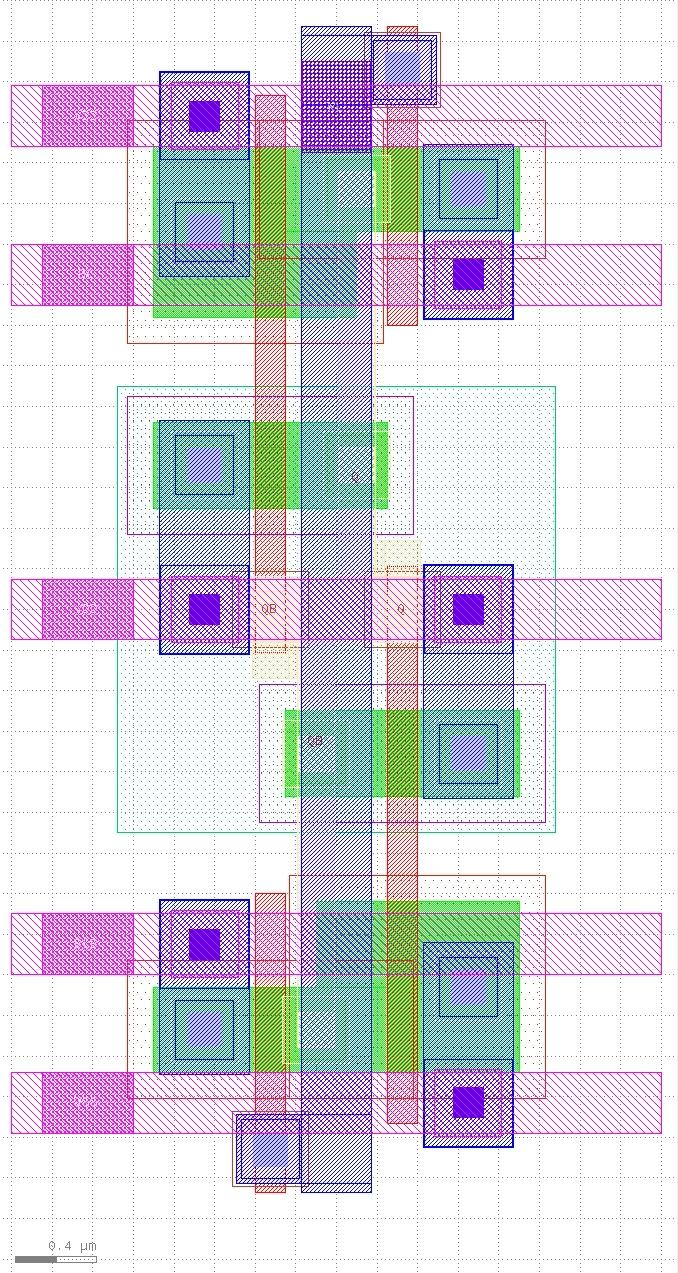
  • 汎用 LLM エージェントによるカスタムレイアウト生成 — 人間と同じように DRC/LVS の結果を見ながら、GDS を生成する Python スクリプトを LLM 自身が繰り返し修正する(SkyWater 130 nm・OPAMP/スタンダードセル/SRAM ビットセルで検証、2026)
  • 自然言語の仕様から Verilog を生成し、シミュレーションによる検証まで自律的に回す LLM エージェント(取り組み中)
  • 機械学習によるデバイスモデリングと転移学習(ICMTS 2023)、ベイズ最適化による高位設計の設計空間探索
02

Circuits for AI

高効率エッジ AI アクセラレータ

AI モデル(Transformer や拡散モデル)の巨大化に対し、汎用的な CPU/GPU では消費電力や処理速度がボトルネックとなります。我々は、特定の AI アルゴリズムを極限まで効率的に実行するための専用計算機アーキテクチャを研究しています。

  • Domain-Specific Architecture
  • FPGA / ASIC
  • 低消費電力 VLSI / Low-Power VLSI
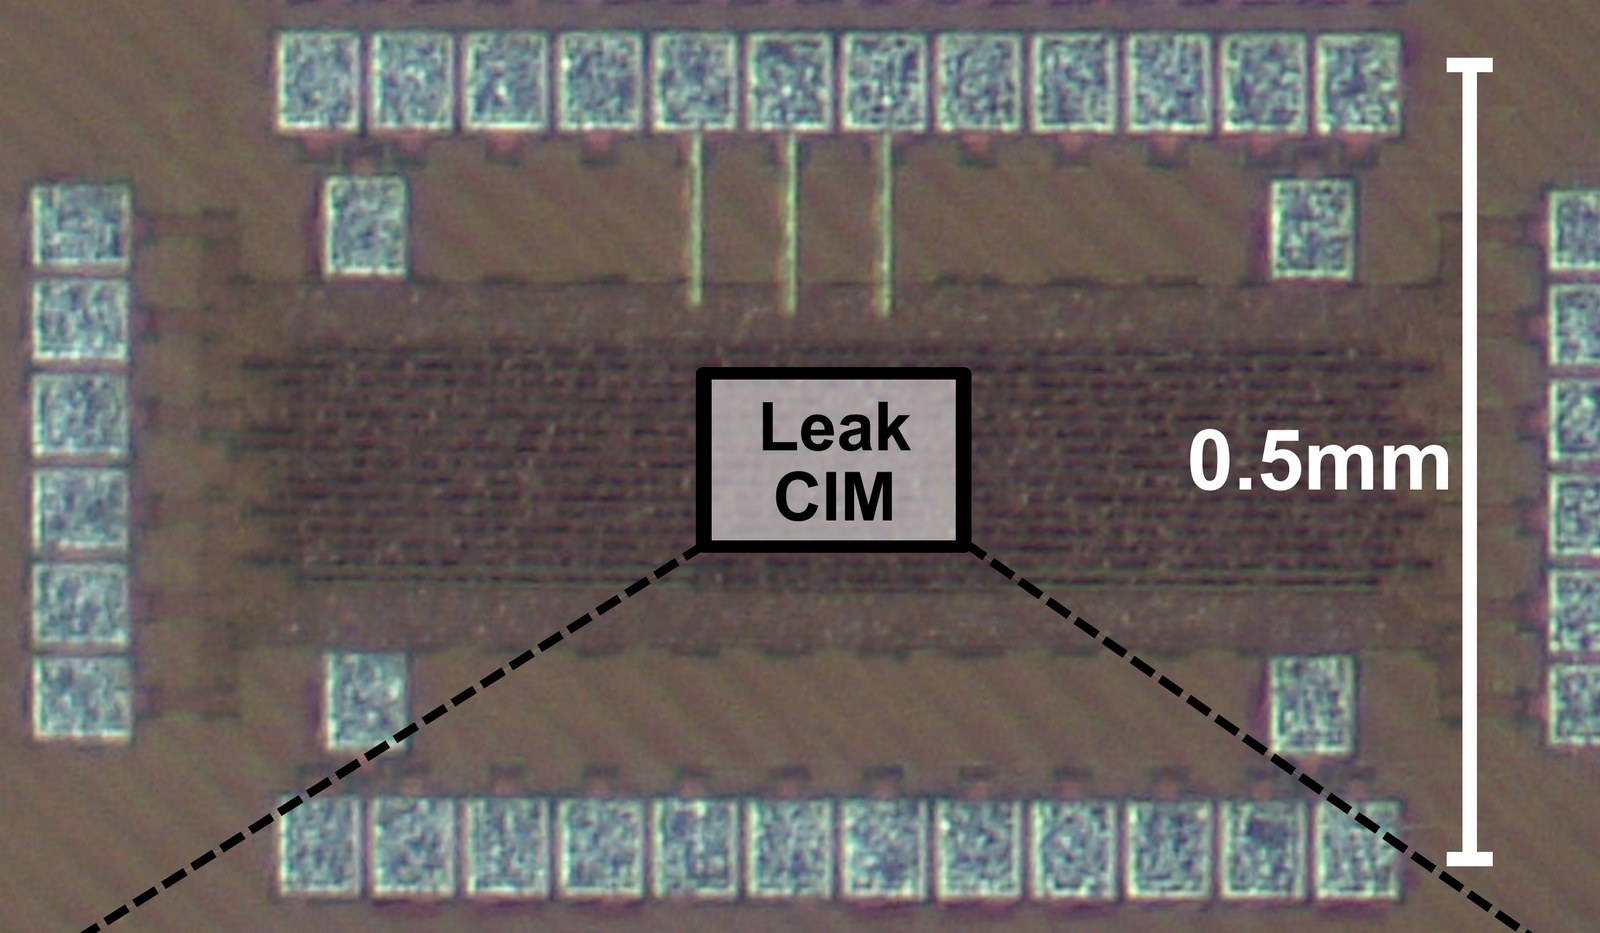
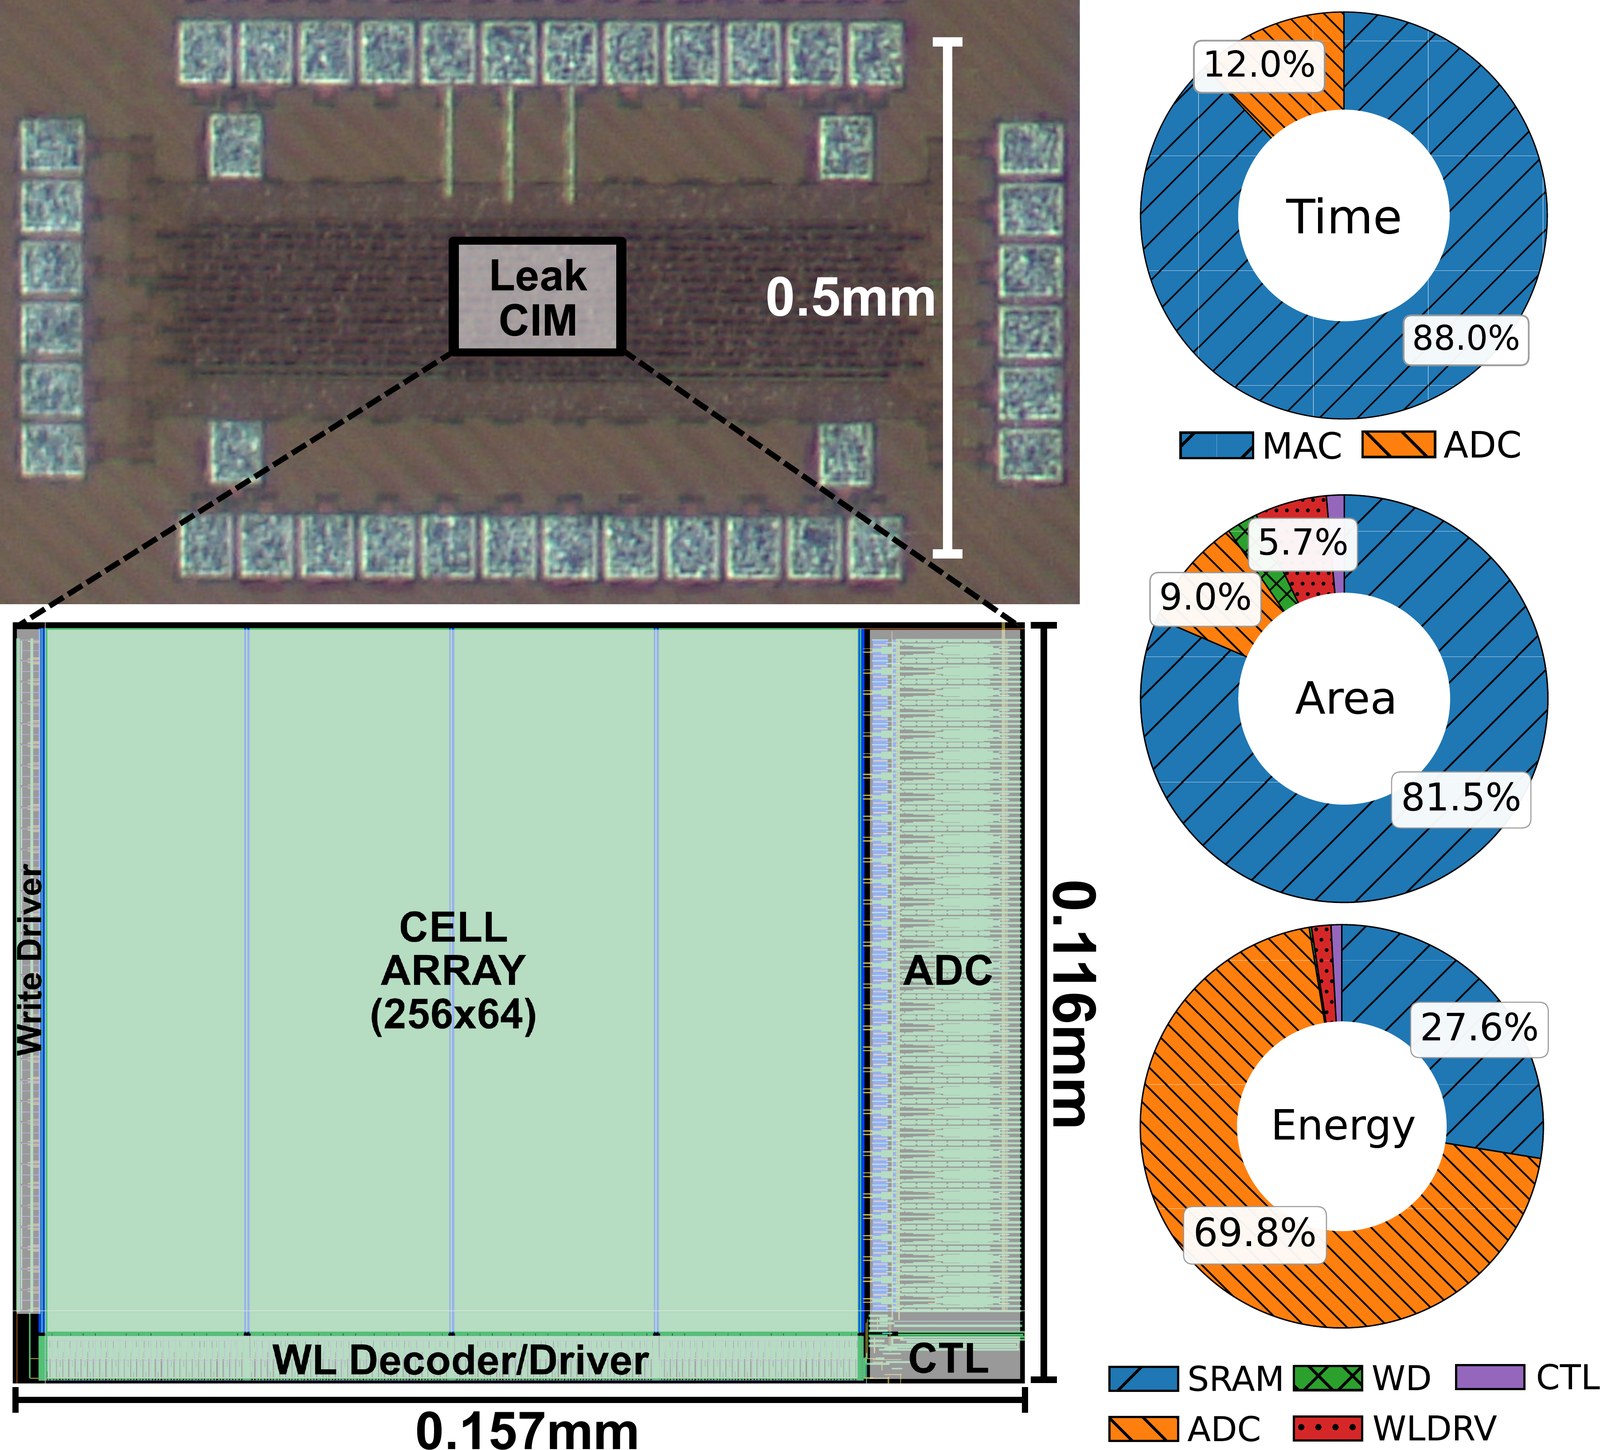
Leak-CIM 22 nm 試作チップの顕微鏡写真

取り組んでいる技術

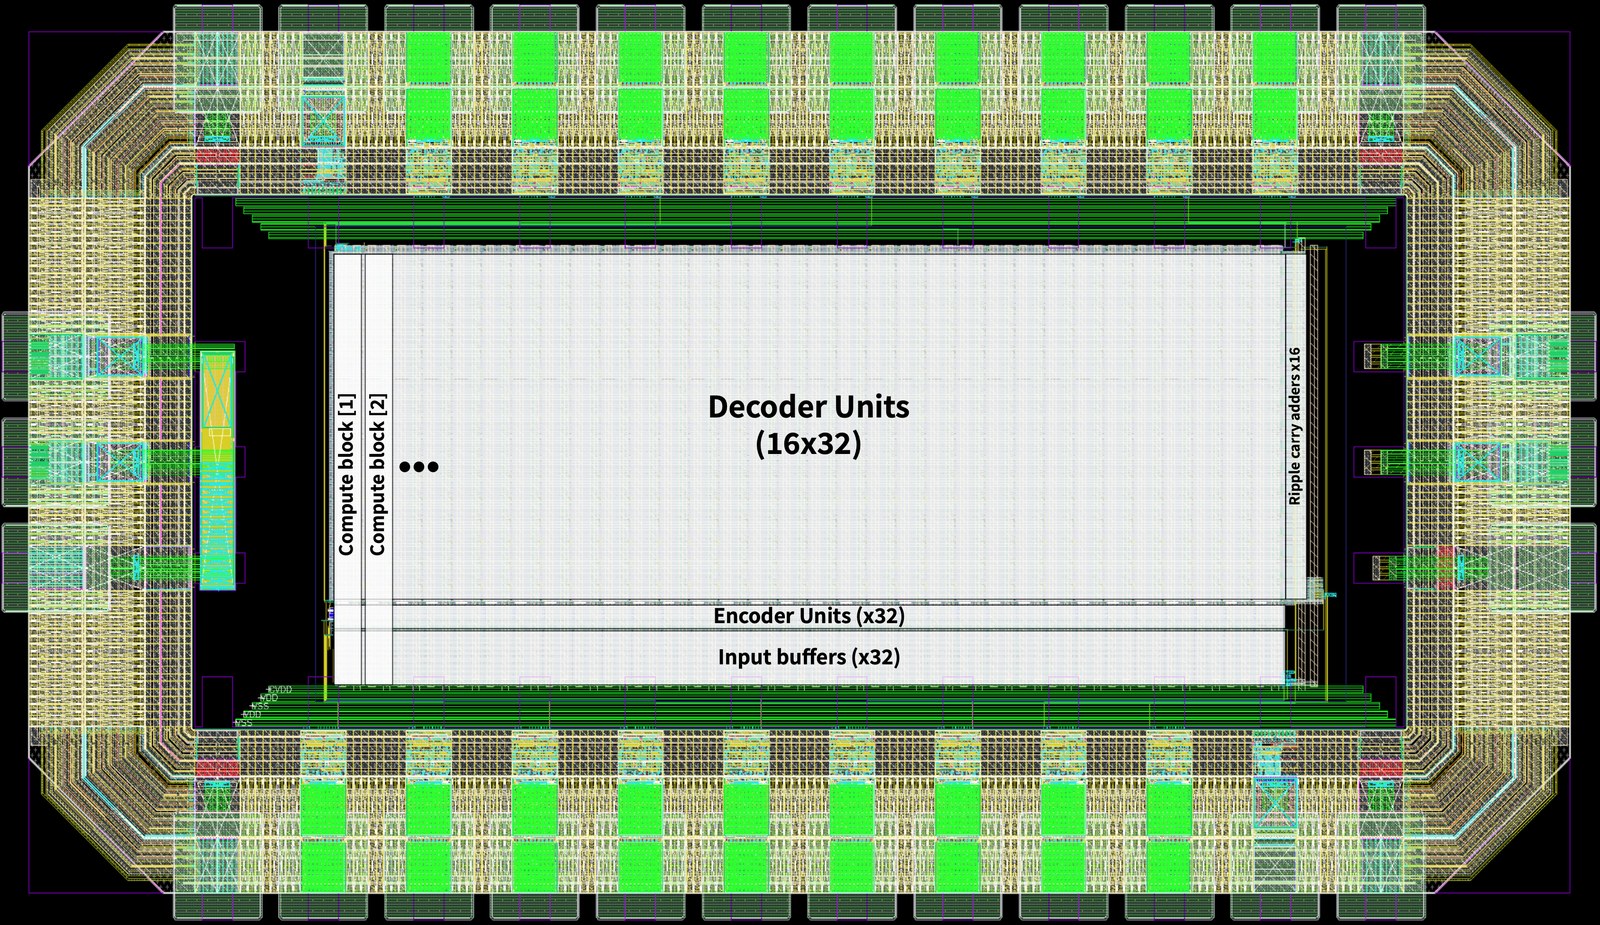
  • SRAM コンピューティングインメモリ — トランジスタのリーク電流で演算する Leak-CIM、LUT 型で再構成できる PALETTE、8T-SRAM アナログ CIM。22 nm で試作・実測(IEEE TVLSI 2026・ICCAD 2026・IEEE OJCAS 2024)
  • 乗算器を使わない LUT ベースの全ディジタル DNN アクセラレータ(DAC 2025)
  • スパイキングニューラルネットワーク(SNN)の低遅延・低エネルギー推論 — 早期予測・適応的閾値、市販ニューロモーフィックチップ Akida での実測(Frontiers in Neuroscience 2024・ISCAS 2025・Scientific Reports 2026)
  • FPGA 上でのオンライン学習(リザバーコンピューティング)と、不確かさを扱えるベイズニューラルネットの実装(IEEE TCAD 2025・DATE 2020)
  • 超次元コンピューティング、量子化・2 値化による説明可能性の向上(IEEE OJCAS 2024・IEEE Access 2023)
03

Systems & Robotics

自作チップのロボット応用

研究室で設計した AI チップや回路設計手法を、実際の知能ロボットへと実装します。LLM を用いた模倣学習や複雑な軌道生成アルゴリズムを、自作のハードウェア(FPGA/自作 IC)上でリアルタイムに走らせることで、ソフトウェアとハードウェアが密に結合した「垂直統合型」のロボットシステムを構築します。

  • 模倣学習 / Imitation Learning
  • 自律ロボット制御 / Autonomous Robot Control
  • Hardware-in-the-Loop
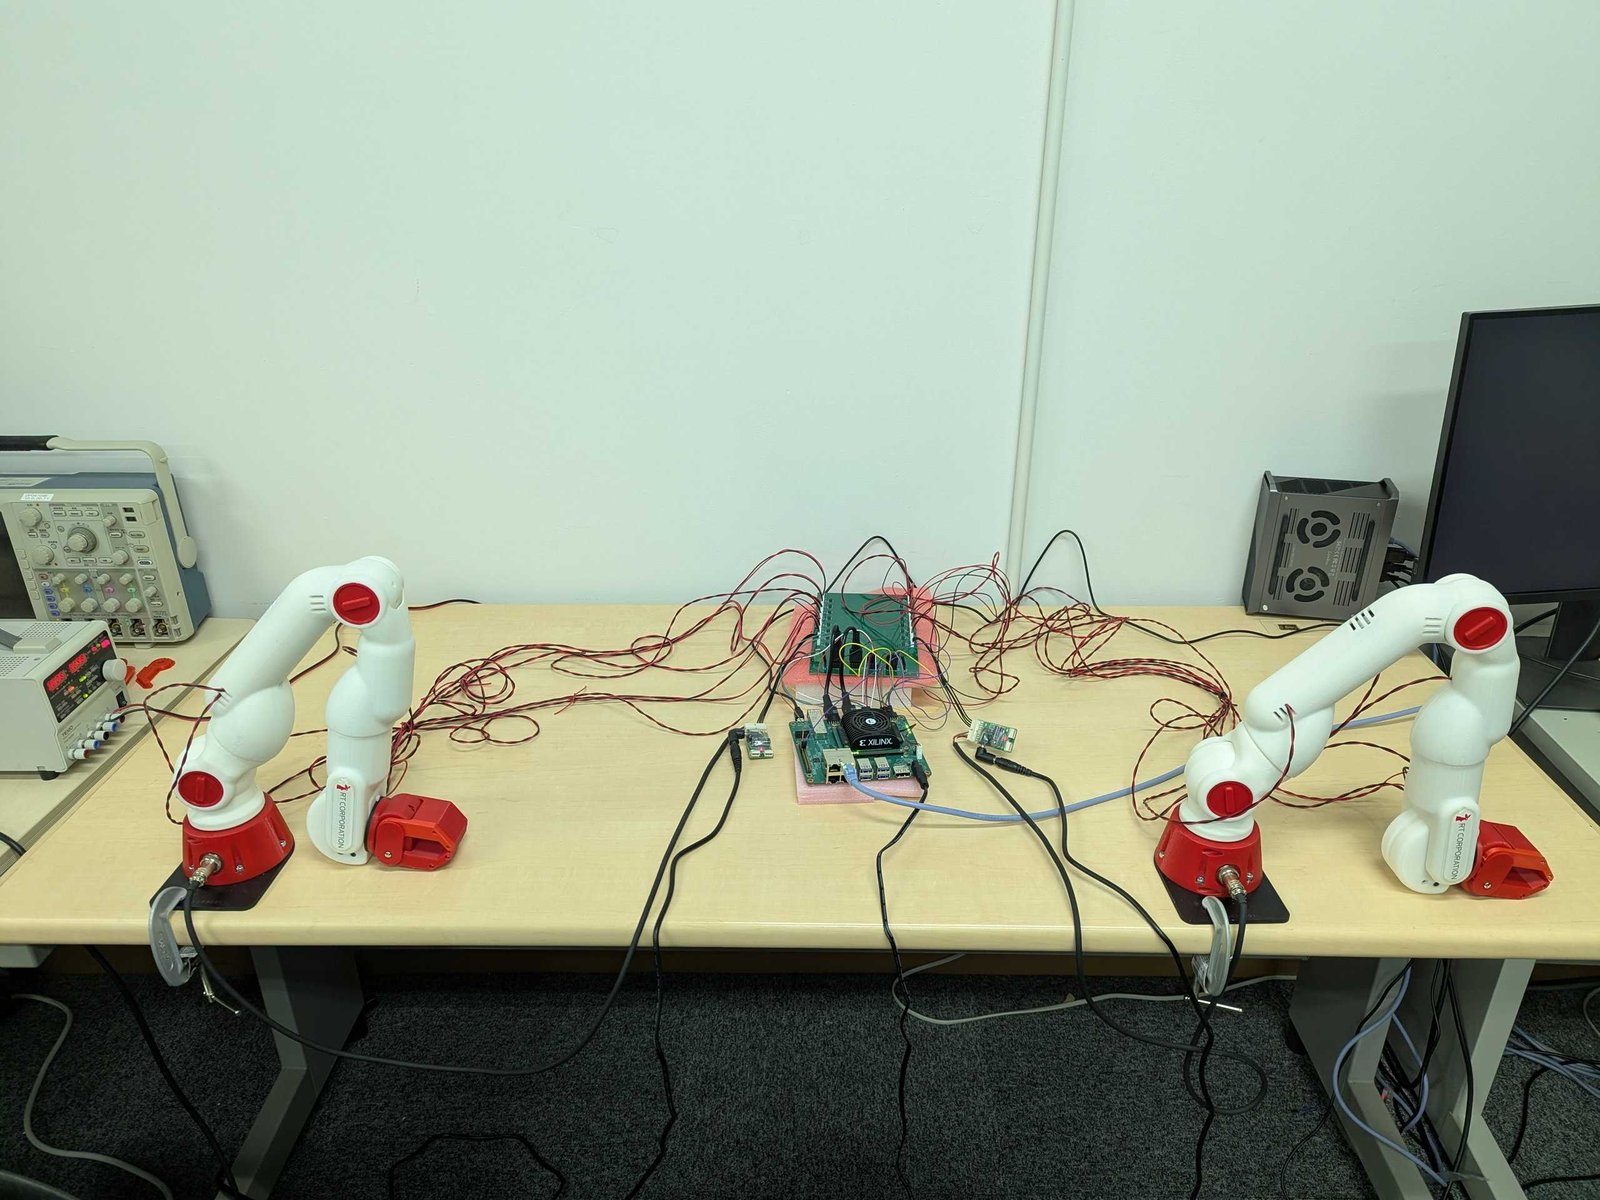
FPGA ボードと 2 組のロボットアームによるバイラテラル制御の実験系

取り組んでいる技術

  • FPGA による低遅延バイラテラル制御 — 低コストな多関節アームに後付けできる制御系(RSJ2026)
  • Vision-Language-Action(VLA)モデルの動作生成高速化 — VLM 内部表現の再利用で推論回数を削減(RSJ2026)
  • 力情報を利用した LLM の文脈内学習と DMP によるロボットアーム動作生成(RSJ2026)
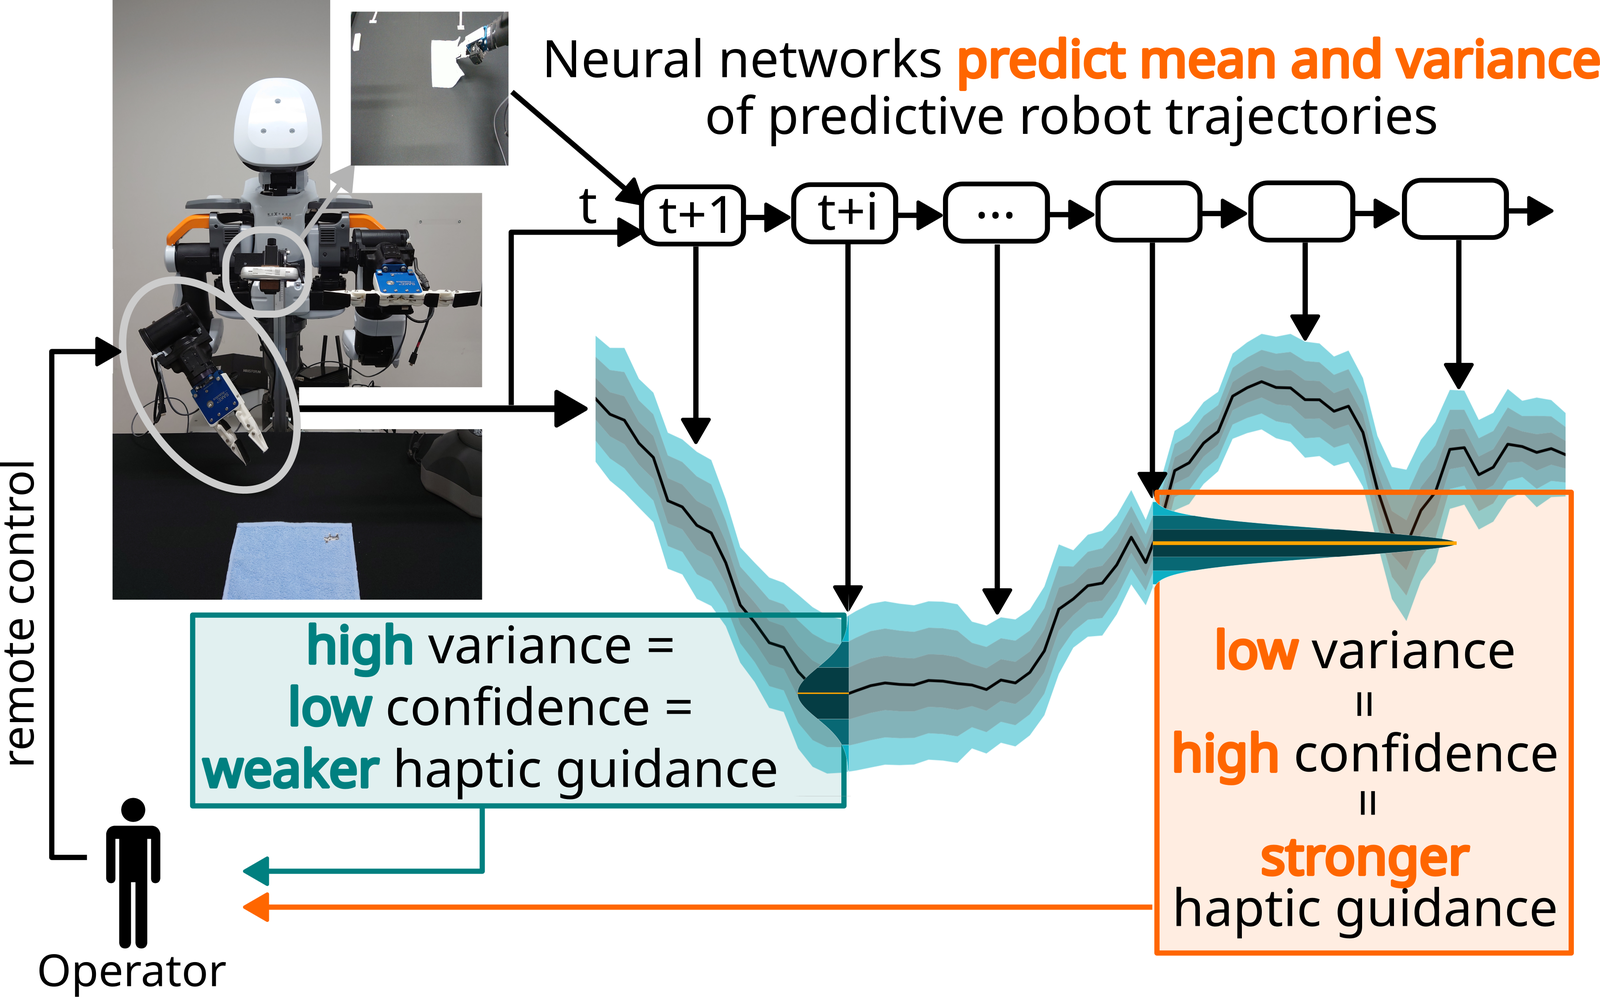
  • 不確かさに応じて強さを変える力触覚ガイダンス(Haptic Shared Control)— ヒューマノイドによる柔軟物の遠隔操作(IEEE RA-L 2023)
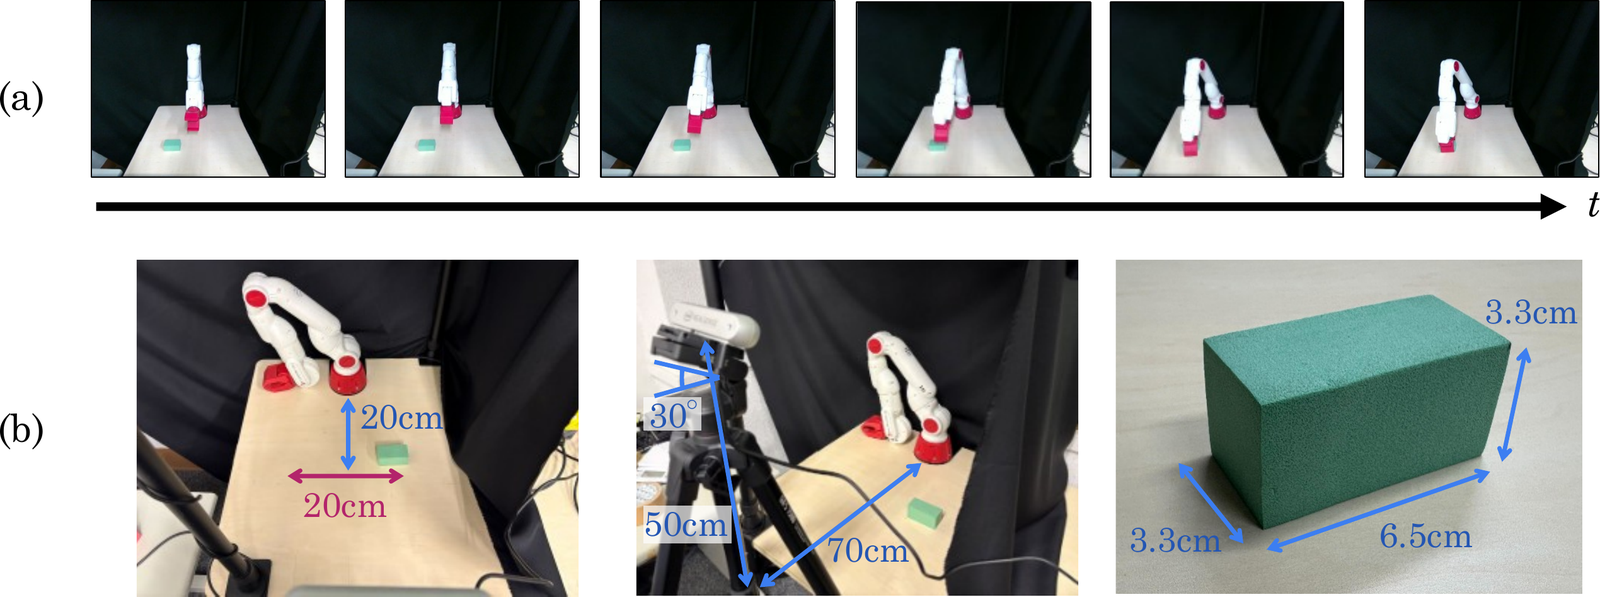
  • SNN による模倣学習の実ロボット実装(Scientific Reports 2026)、2 値化ニューラルネットによる柔軟物操作(IROS 2021)